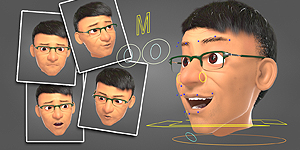
衡量一套角色绑定系统的优劣的标准就是看两个方面,一个是实现起来是否方便,另一个就是控制起来是否方便;
本课程详细讲解了多足类昆虫绑定的巧妙方法,这套控制方案充分利用max自身动画控制器的功能,结合非常简单的脚本代码,从而实现了自动化控制和手调控制最理想的平衡。
课程结合蜘蛛的运动特点讲解绑定设置的主要思路,帮助学员更好的理解如何更为高效而合理的设计自己的角色绑定控制系统。
适合具有一定的3ds Max的使用基础,进阶提高的动画师学习观看
课程大纲(包含的课时)(预览后,先停播,再关闭预览窗)


5利用脚本快速创建腿部控制器
00:08:04

6根据运动规律创建父子关系
00:07:47

7改变腿部控制器的轴心位置
00:03:37

8实现身体的Z轴的旋转控制
00:04:32

9为身体加载位置约束控制器
00:02:09

10蜘蛛步迹动画的创作方法
00:10:06

11表现行进时身体的不稳定感
00:05:55

12实现身体晃动的权重参数控制
00:09:49